文档目录
文章目录
MicoVIO 视觉里程计用户手册
产品简介
MicoVIO 是微空科技研发设计并生产的一款融合摄像头、IMU 与 ToF 测距的单目视觉惯性里程计模组,可在无 GPS 或卫星信号受限的环境中,实时输出相对位置、速度和姿态,为无人机悬停、定点及自主导航提供可靠的状态信息。
模组采用高动态范围的全局快门图像传感器,搭配大光圈广角镜头与深度优化的视觉算法,具备强劲的环境适应性和卓越的暗光表现,可应对室内外剧烈光照变化、弱纹理及反光地面等复杂场景。在自旋或刷锅飞行中,也能保持可靠跟踪。
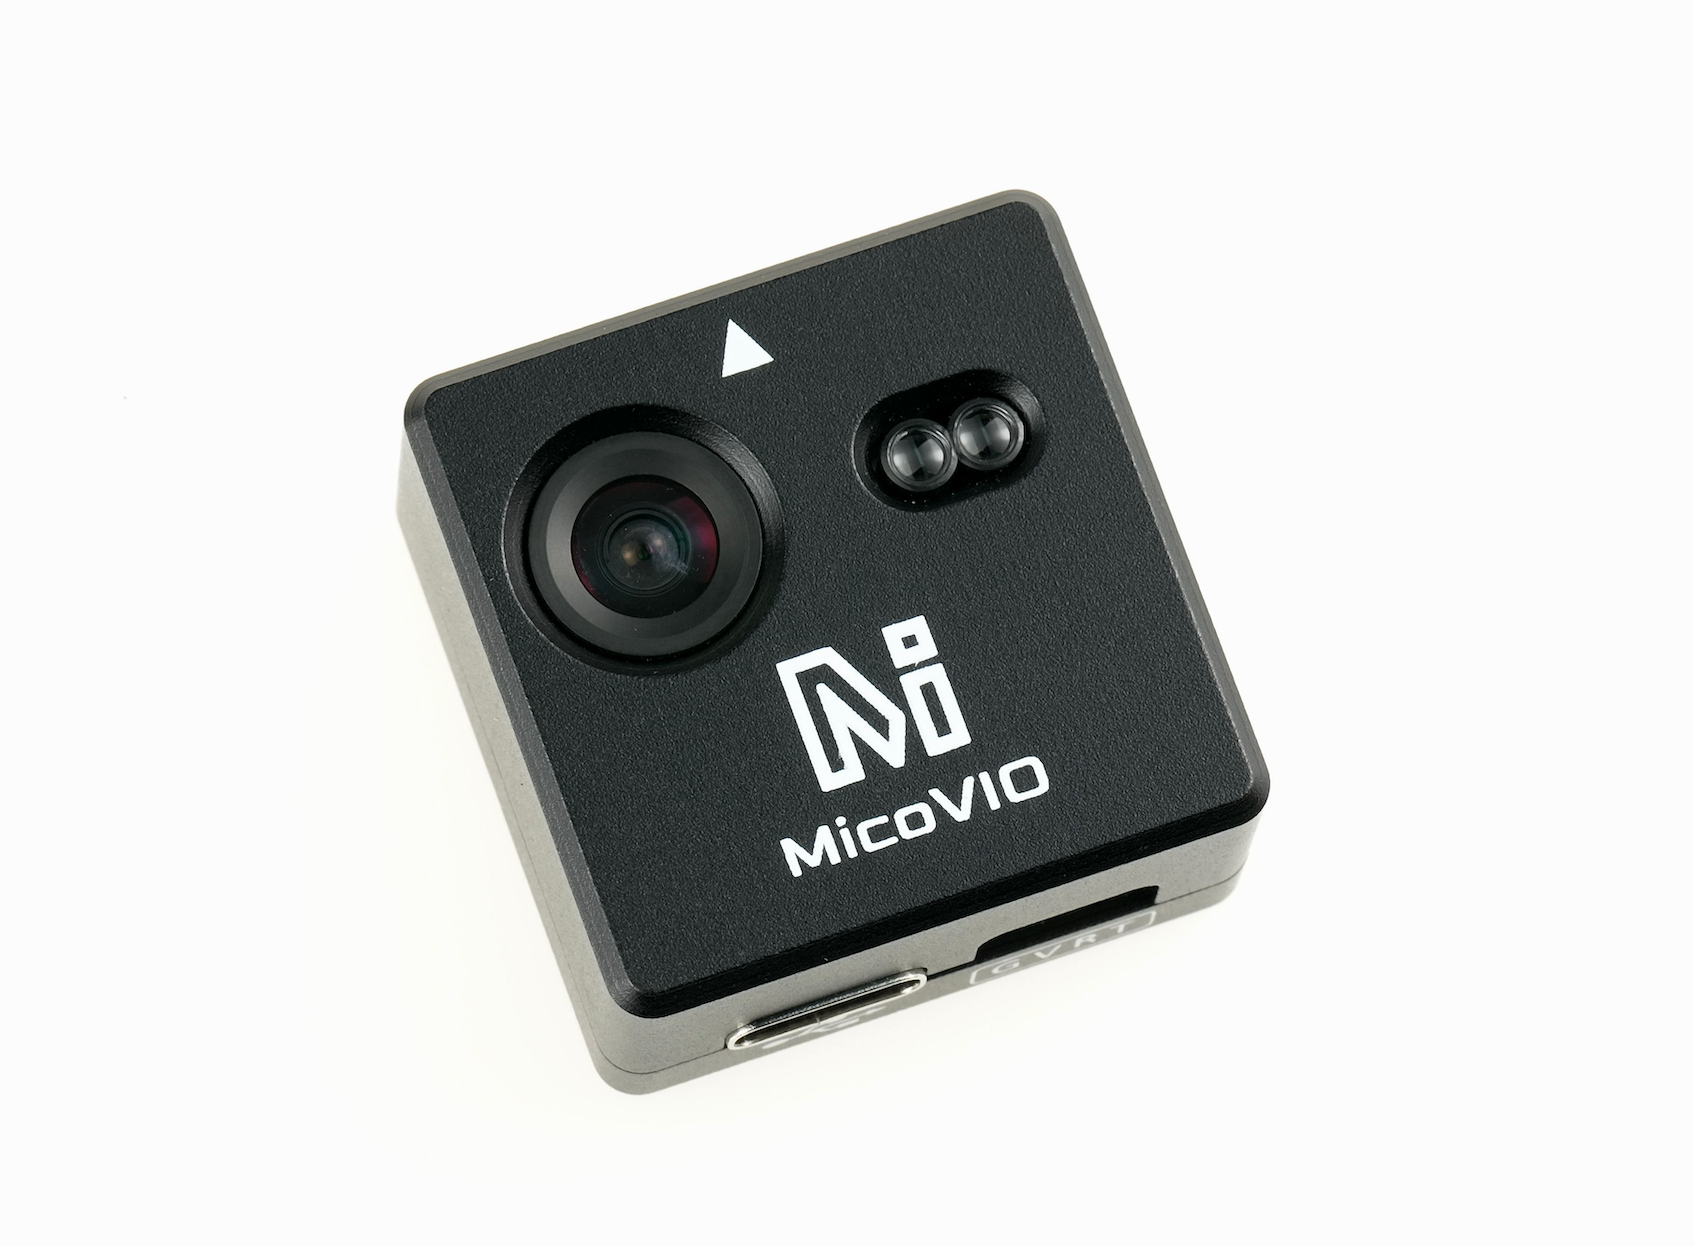
MicoVIO 尺寸仅 29.5 × 29.5 × 15 mm,重量约 16 g,小巧紧凑但性能强劲,便于集成到不同尺寸的机架。串口输出 Mavlink 数据,连接飞控即可使用,支持ArduPilot、PX4 等开源飞控固件,可在无 GPS 环境下实现精准悬停与稳定飞行,带来媲美消费级航拍无人机的操控体验。
产品购买
微空淘宝企业店
产品参数
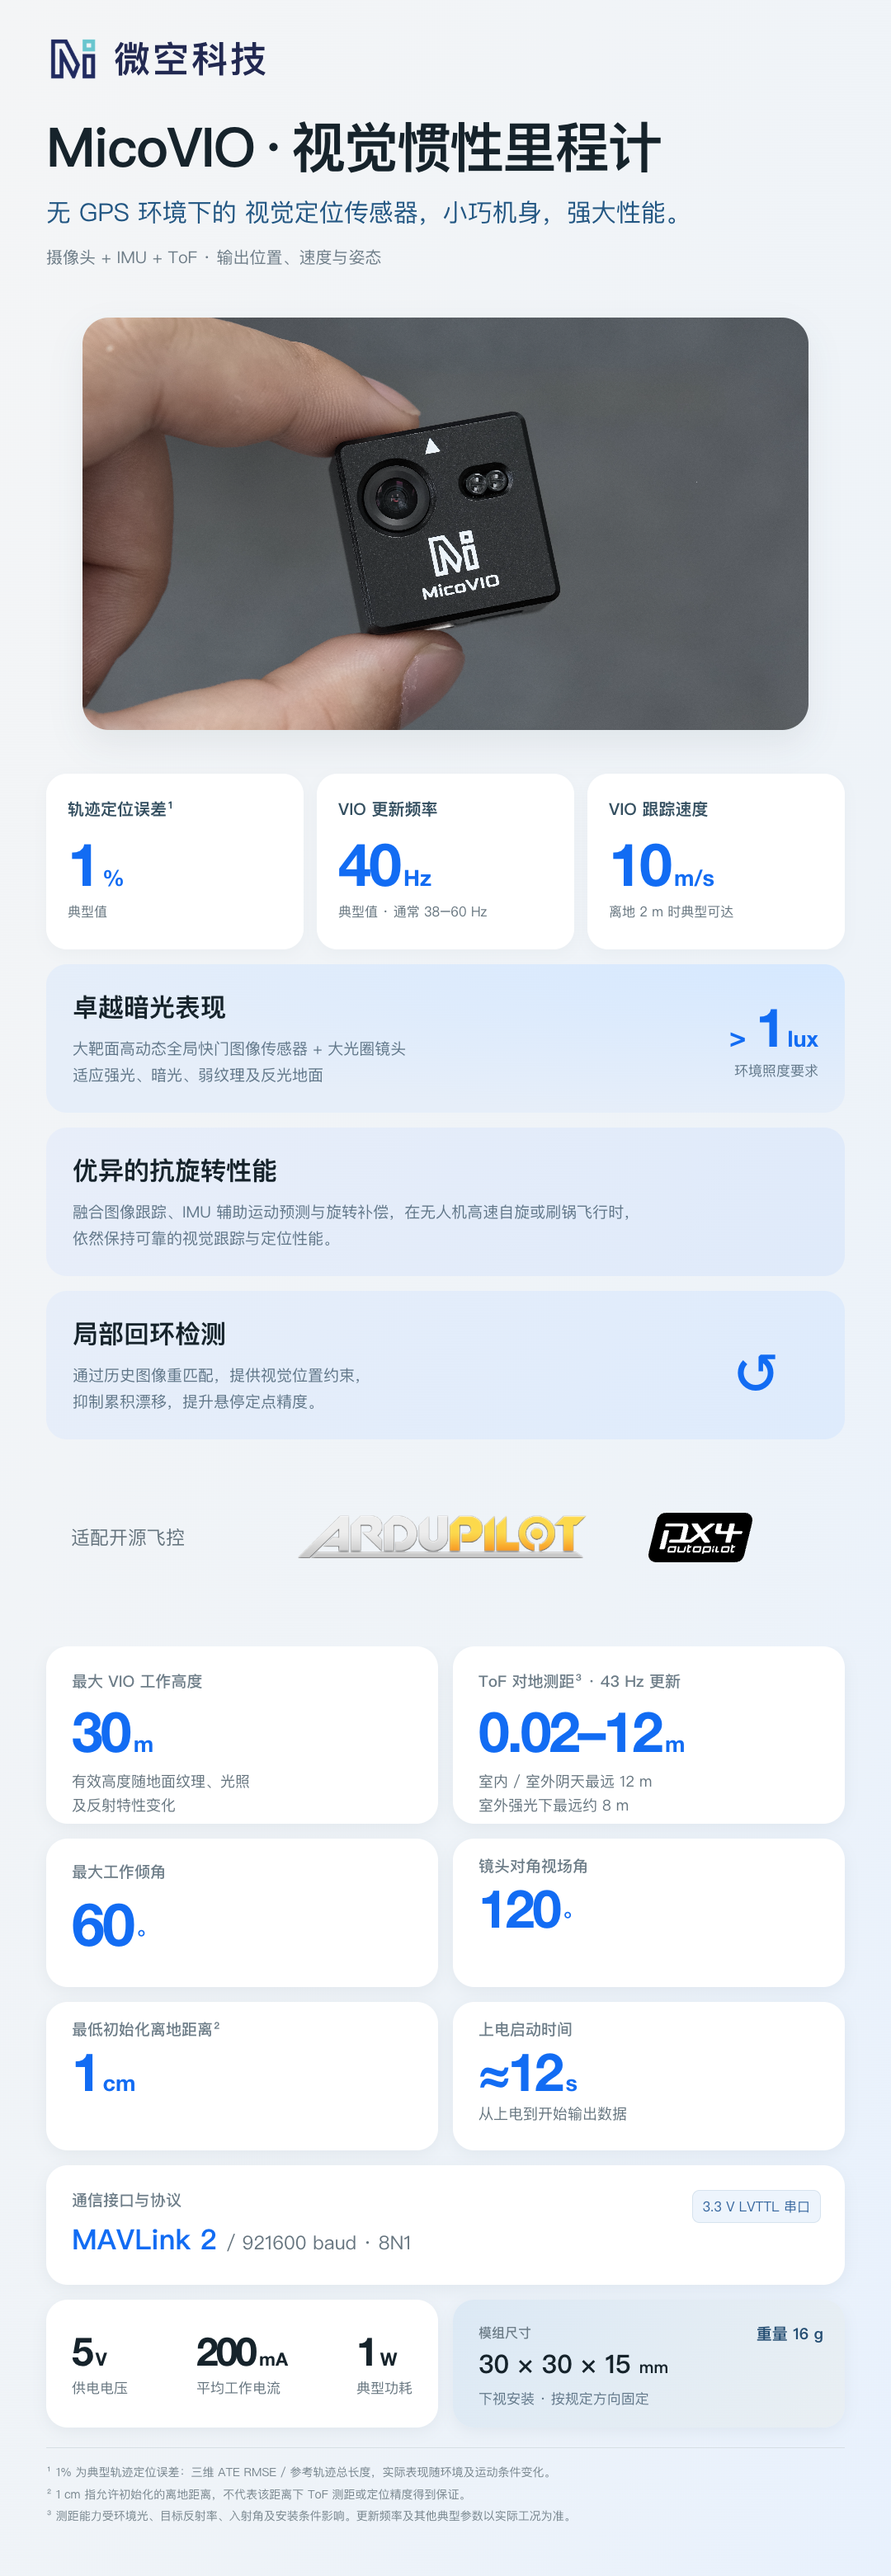
定位与跟踪
- 定位方式: 视觉惯性融合定位,结合摄像头和IMU,并集成ToF测距传感器提供高度信息
- 输出数据: 相对位置、三轴速度、姿态、对地距离及定位质量信息
- VIO 轨迹定位误差: 1%(典型值)¹
- VIO更新频率: 典型 40 Hz,通常为 38~60 Hz,随场景纹理复杂度变化
- VIO 跟踪速度: 离地高度 2 m 时,典型可跟踪速度可达 10 m/s;随工作高度、光照、纹理及运动状态变化
- 最大 VIO 工作高度: 30 m,实际有效高度随场景的纹理、光照及地面反射特性变化
- 最低初始化离地距离: 1 cm²
- 最大工作倾角: 60°
- 最大跟踪角速度:300°/s
- 局部回环检测: 默认开启,通过图像重匹配提升悬停定点精度。不影响动态飞行性能
- 启动速度: 约12秒,指从上电到开始输出数据的时间
视觉与测距
- 镜头FOV: 对角视场角 120°
- 环境照度要求: >1 lux,强劲暗光性能
- ToF 测距范围: 0.02~12 m;室内或室外阴天最远 12 m,室外强光下最远约 8 m³
- ToF 更新频率: 43Hz
通信接口与协议
- 输出协议: MAVLink 2
- 里程计报文: ODOMETRY(消息 ID:331)
- 测距报文: DISTANCE_SENSOR(消息 ID:132)
- 通信接口: 3.3 V LVTTL 串口
- 波特率: 921600 8 位数据位、无校验、1 位停止位(8N1)
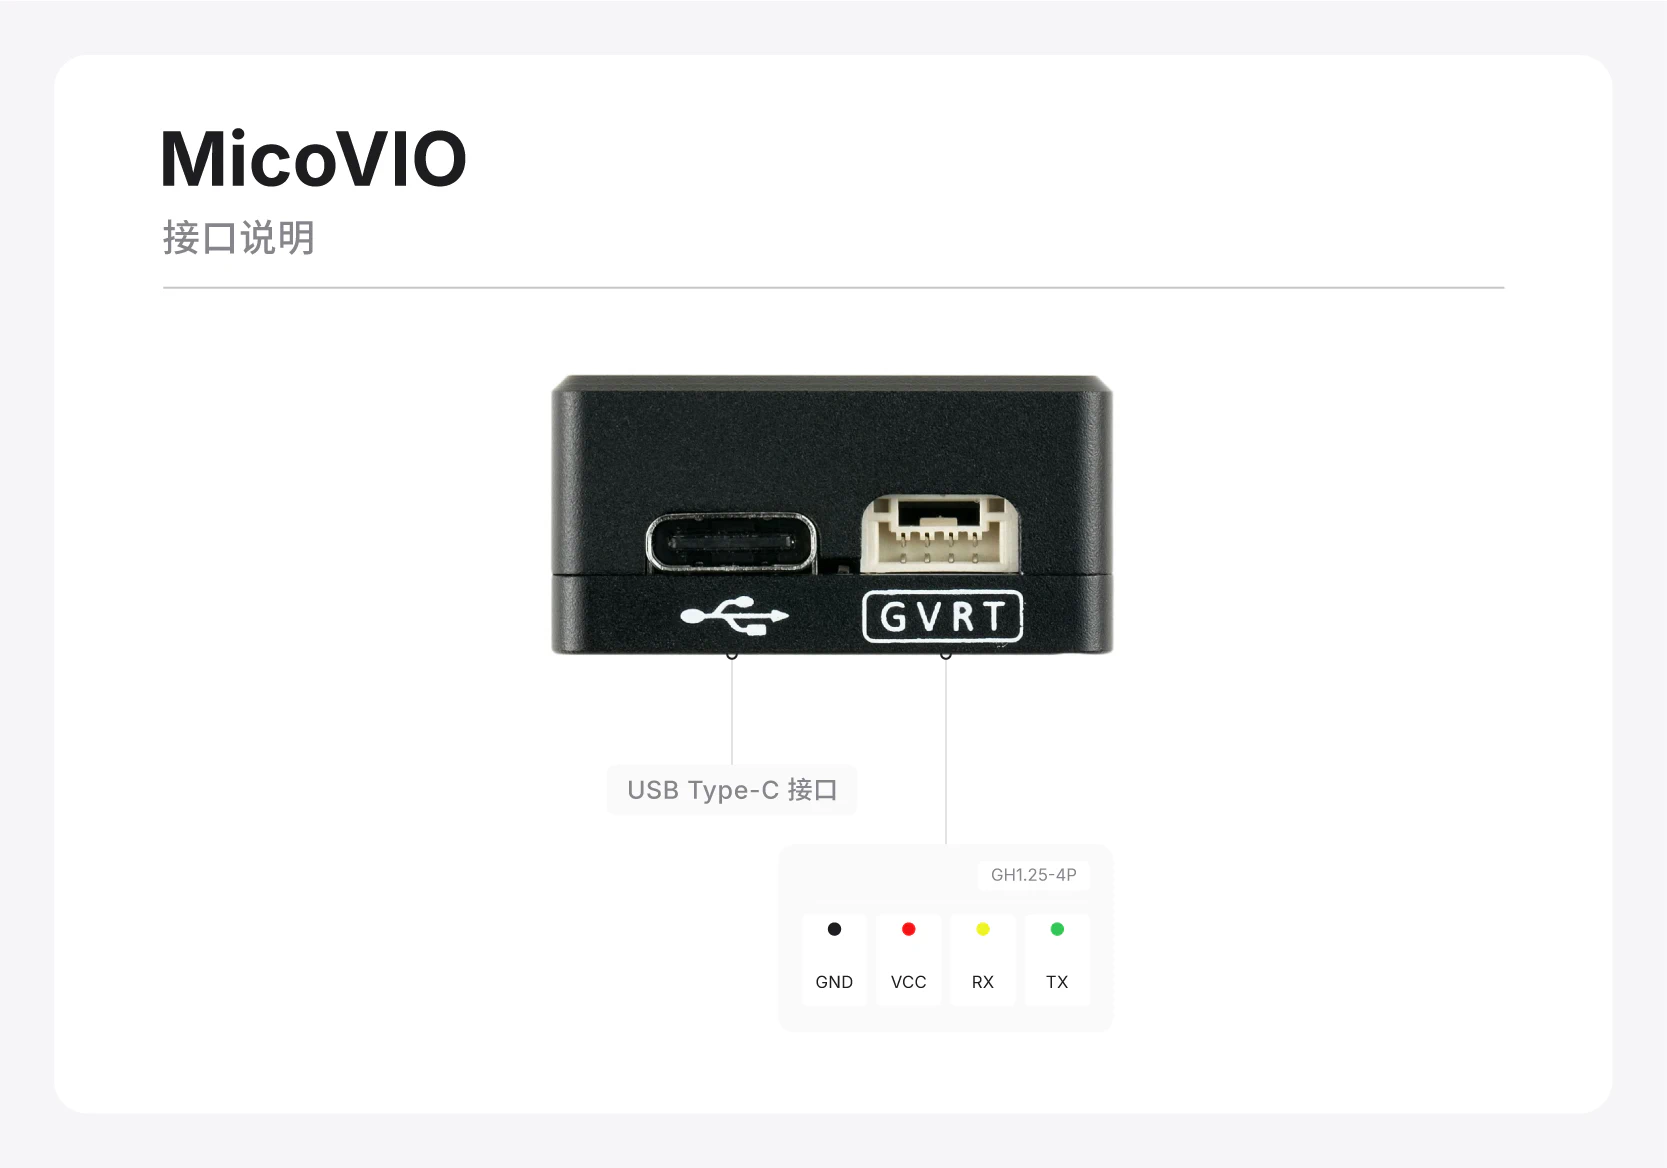
- 连接器型号: GH1.25-4P
电气与尺寸
- 供电电压: 5 V
- 平均工作电流: 约 200 mA
- 典型工作功耗: 约 1 W
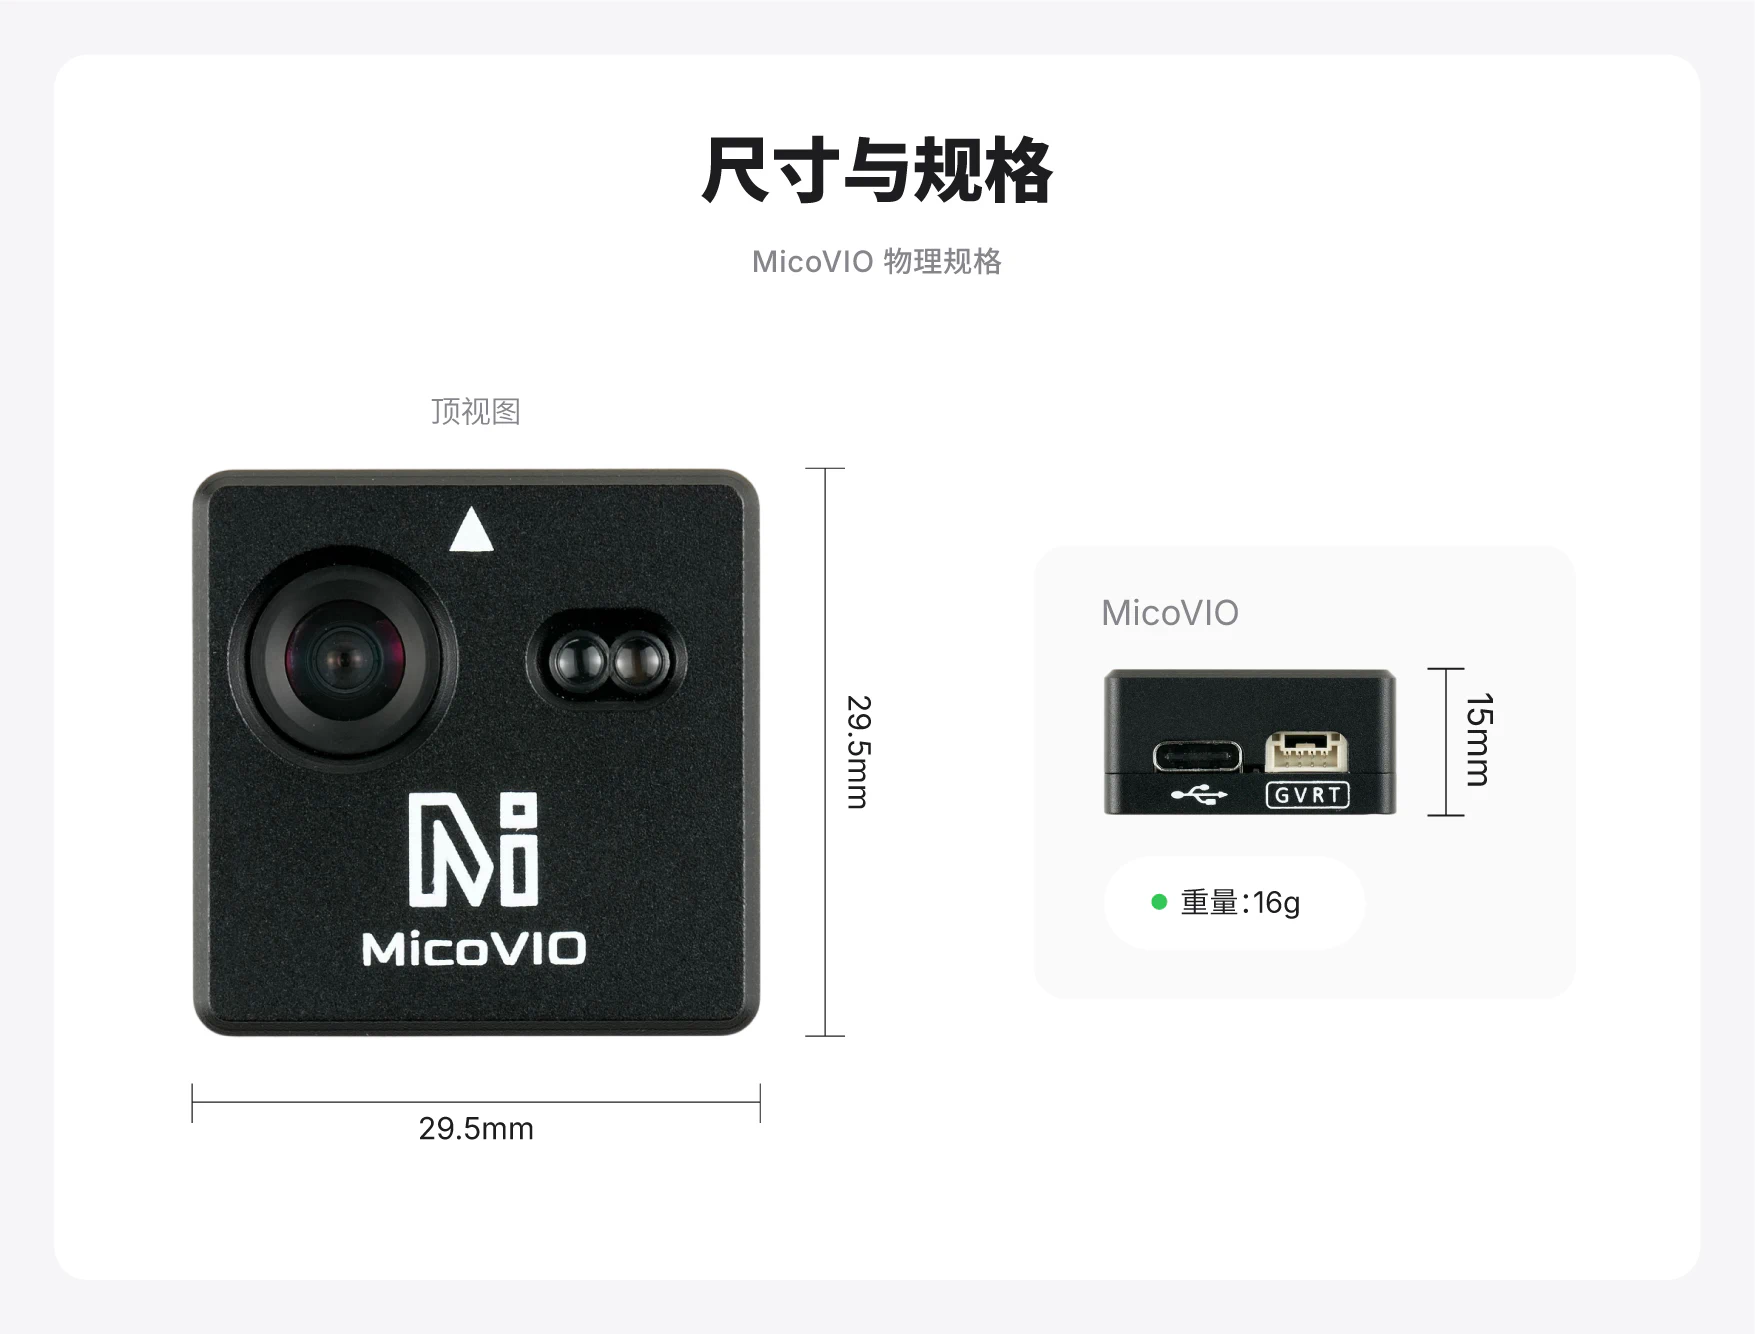
- 模组尺寸: 29.5 × 29.5 × 15 mm
- 模组重量: 16g
- 安装方式: 下视安装,按规定方向固定
参数说明
¹ 1%为典型轨迹定位误差,三维 ATE RMSE / 参考轨迹总长度,实际表现随环境及运动条件变化。
² 指允许初始化的离地距离,不代表该距离下 ToF 测距或定位精度得到保证。
³ 实际测距能力受环境光、目标反射率、入射角及安装条件影响。
产品特点
低成本与高性能兼得
VIO 视觉惯性里程计是实现无 GPS 稳定飞行的重要技术,已经广泛应用于高端消费级航拍无人机。但对于开源飞控社区、DIY 玩家及各类行业应用,视觉定位方案仍存在成本、体积、重量与集成难度等门槛。传统开源 VIO 方案往往依赖较高算力的机载电脑和复杂的传感器配置,难以兼顾小型化与低成本。
微空科技深耕多年传感器技术研发,通过持续优化视觉算法与软硬件协同设计,将完整的视觉定位能力集成于仅 29.5 × 29.5 × 15 mm、重约 16 g 的模组中。MicoVIO 以亲民的价格、小巧的体积和出色的性能,将使得更多无人机轻松获得无 GPS 环境下的悬停、定点与自主导航能力。
卓越的暗光表现与环境适应性
MicoVIO 采用了高成本的大靶面高动态全局快门图像传感器,具备出色的低照度工作能力,在仅有微弱照明的环境中仍能保持有效跟踪。同时针对剧烈光照变化、强光、弱纹理及反光地面等复杂场景进行深度优化,在绝大部分现实场景中均能稳定运行。若增加补光灯,也能在完全无光环境比如隧道、矿洞等场景工作。
强劲的鲁棒性和抗发散能力
绝大部分开源VIO项目在实际应用中非常容易发散,导致几乎无法在生产环境中使用。而 MicoVIO 不管在强烈光照变化,剧烈撞击以及快速姿态变化等场景中均能保持稳定工作,不会出现发散现象。 另外在无人机自旋、刷锅飞行等场景中,MicoVIO 依然能够保持可靠的视觉跟踪与定位性能。
局部回环检测
回环检测是视觉 SLAM 系统中的重要能力,对计算资源有着极高要求,而VIO 视觉里程计通常不具备回环检测能力。MicoVIO 通过精简高效的算法设计,在算力受限的小型化低成本平台上实现了局部回环检测,通过历史图像重匹配提供视觉位置约束,抑制累积漂移,进一步提升了悬停定点精度。
精准的轨迹定位能力
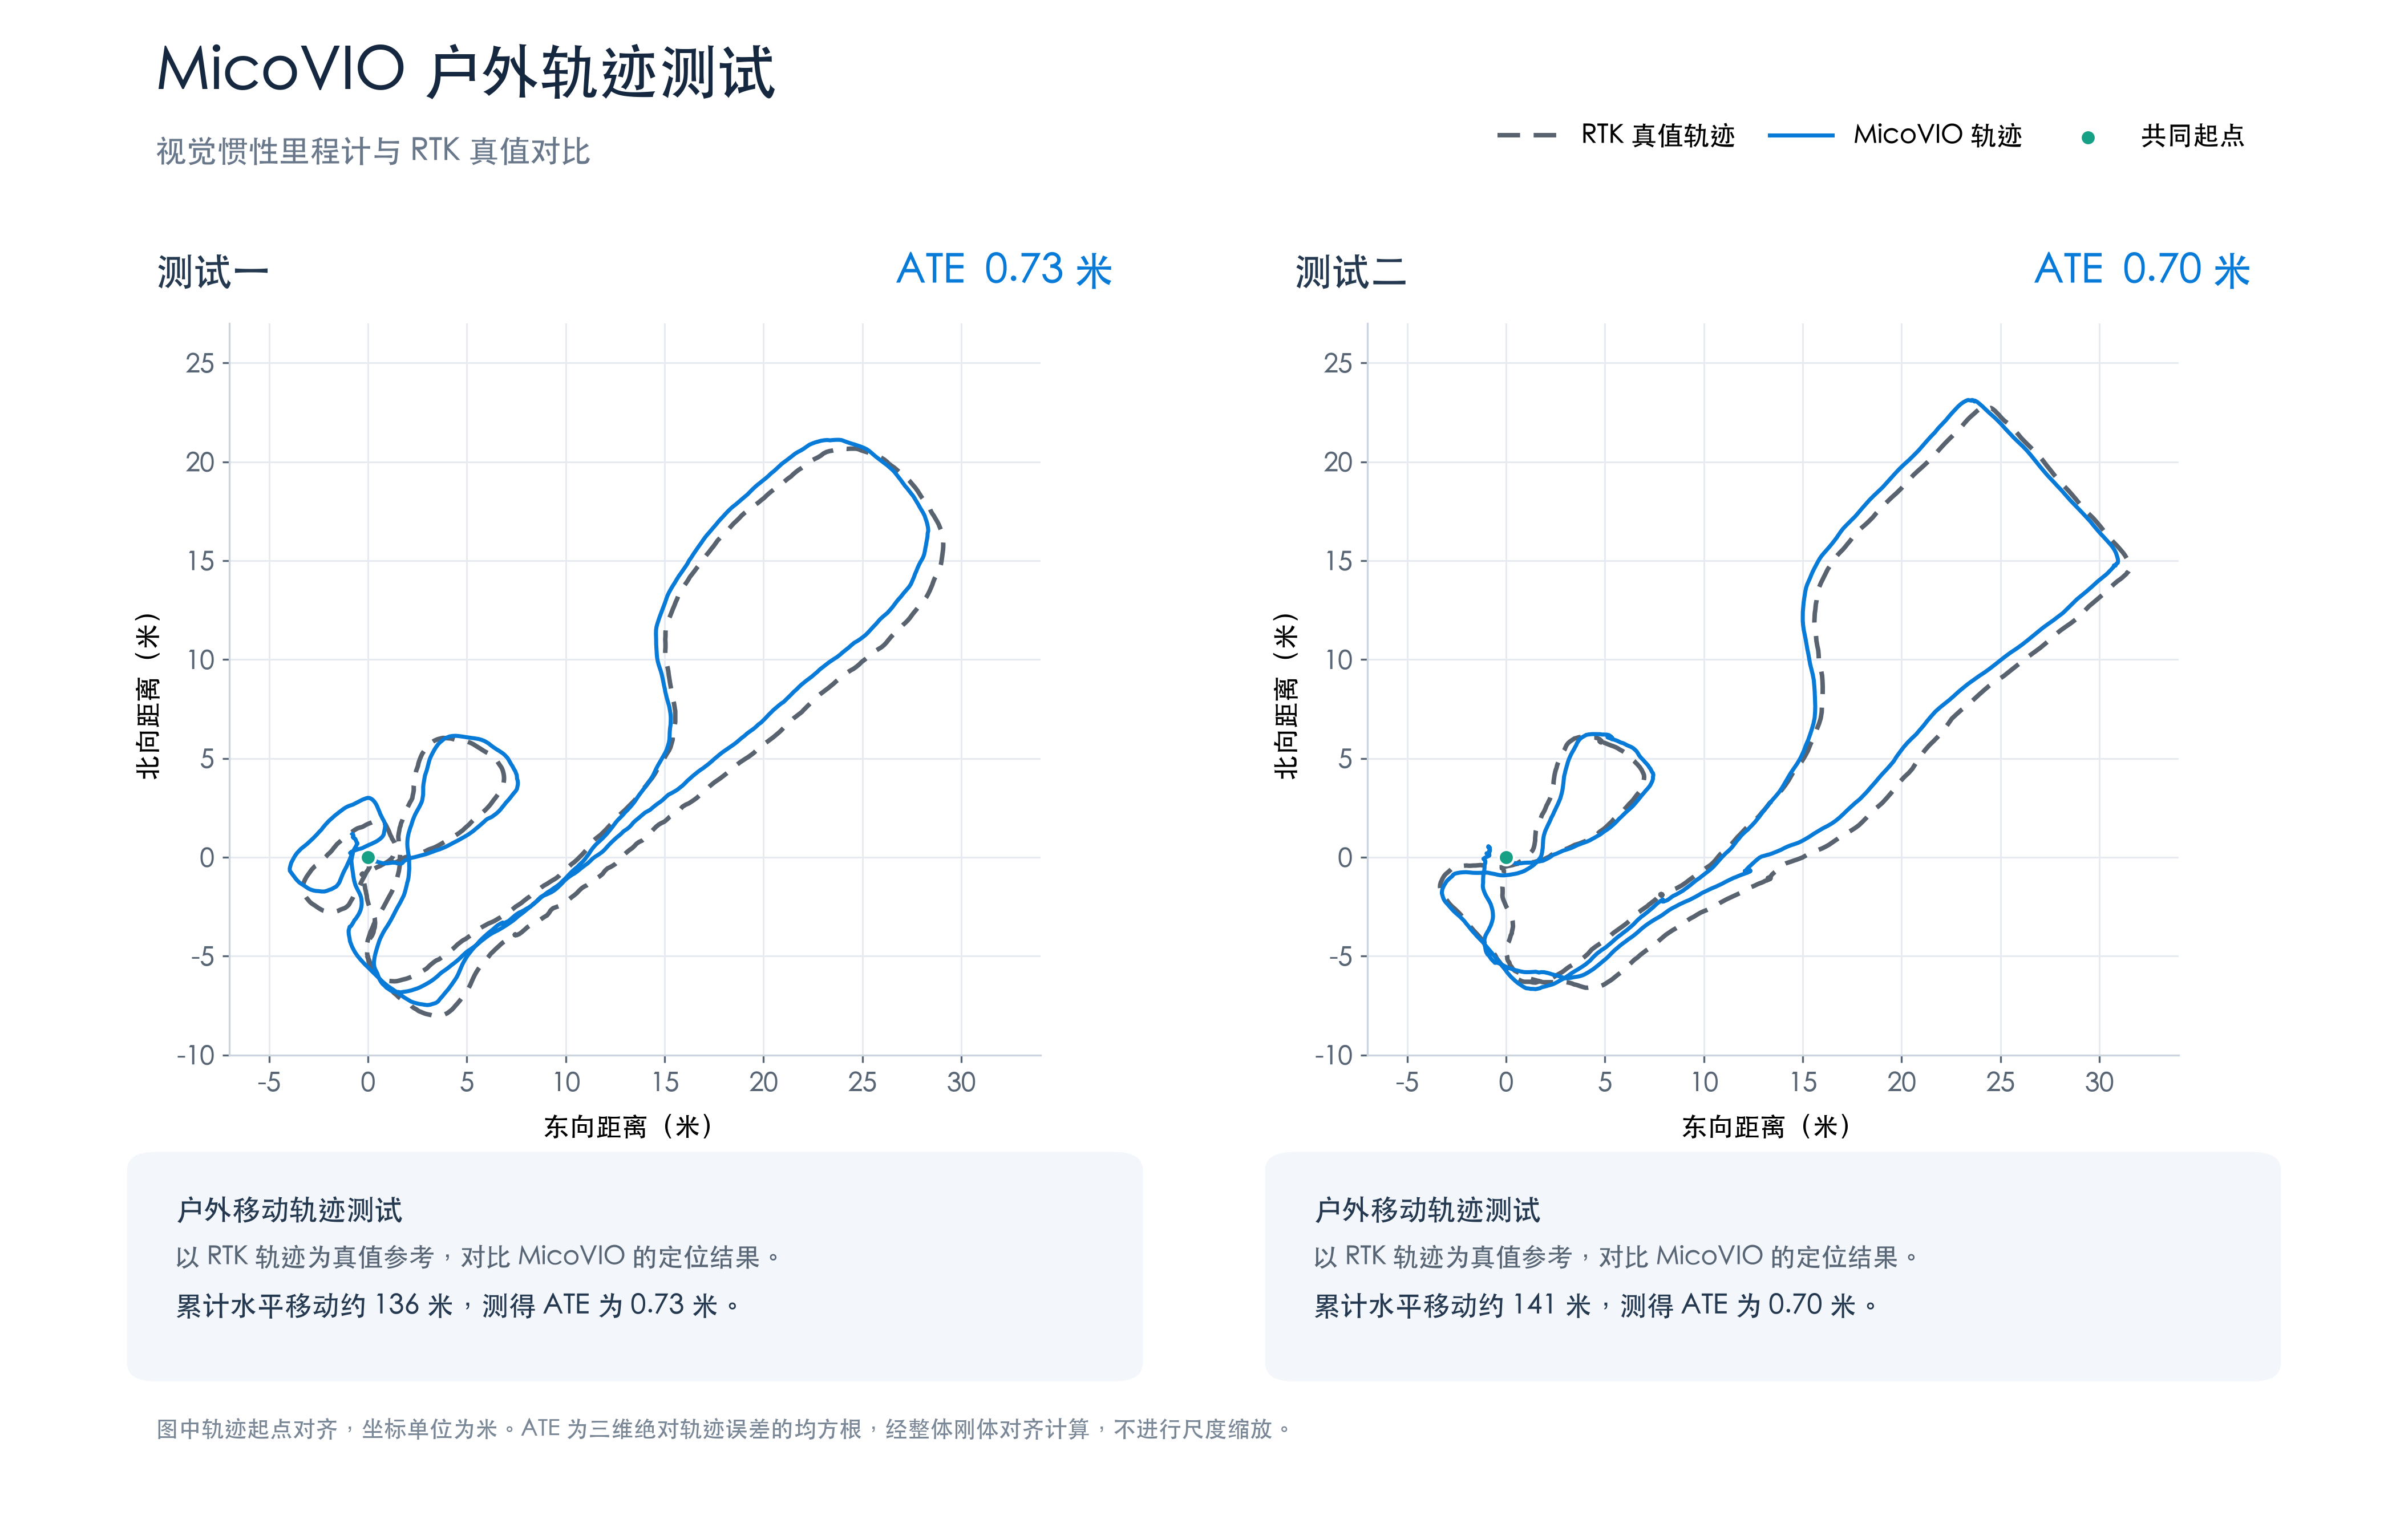
MicoVIO 实时输出相对位置、三轴速度和姿态,不仅满足稳定悬停的需求,也为航迹跟踪与自主导航提供精准的位置参考。轨迹定位误差典型值为 1%,在小巧机身与低成本基础上,依然具备出色的移动轨迹还原能力。依靠其精准轨迹定位能力,可以实现无人机的无 GPS 返航功能(需飞控固件支持)。
测试与参数配置
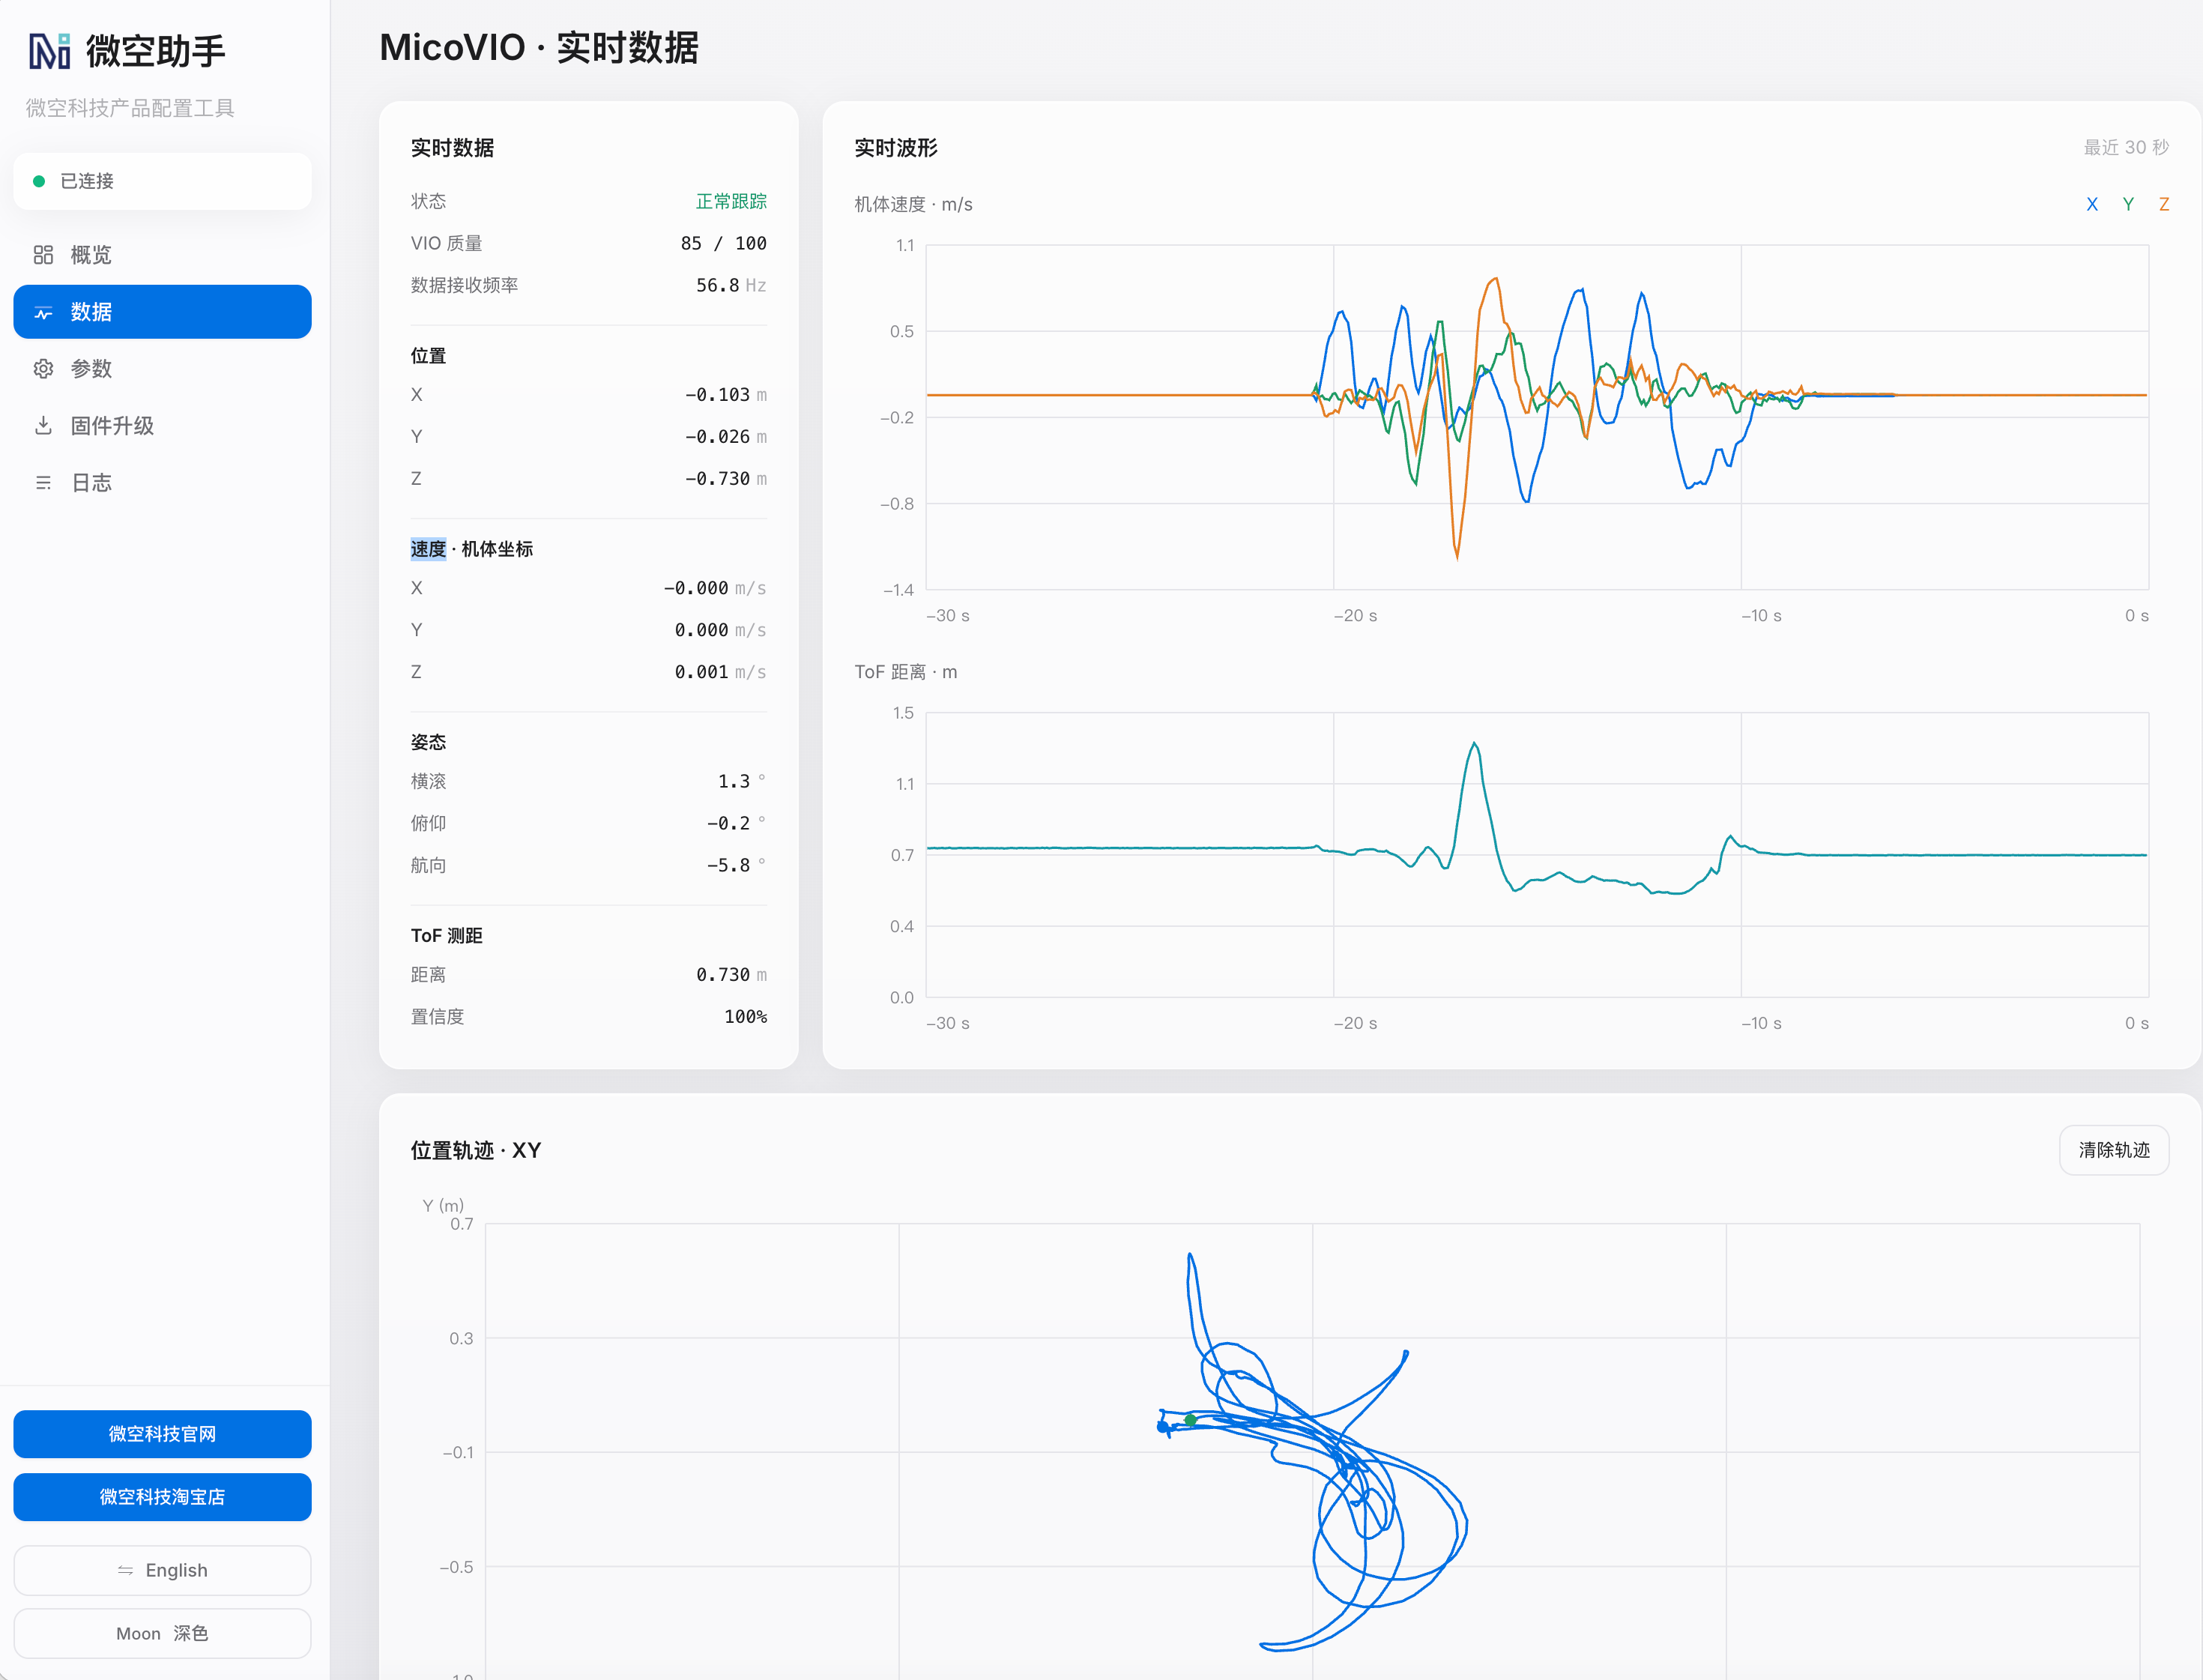
MicoVIO 可通过模组自带 USB 接口连接电脑,并使用微空助手进行测试和参数配置。
微空助手访问地址:https://micoair.cn/assistant/
通常无需安装驱动,连接时选择正确的端口号,任意波特率均可。
接口定义
开源飞控配置说明
推荐使用 MicoConfigurator 进行可视化飞控配置。
ArduPilot
Ardupilot固件版本需 >= 4.5.2。
通常以F405为主控(Flash小于2M)的飞控硬件默认不支持外部视觉功能。
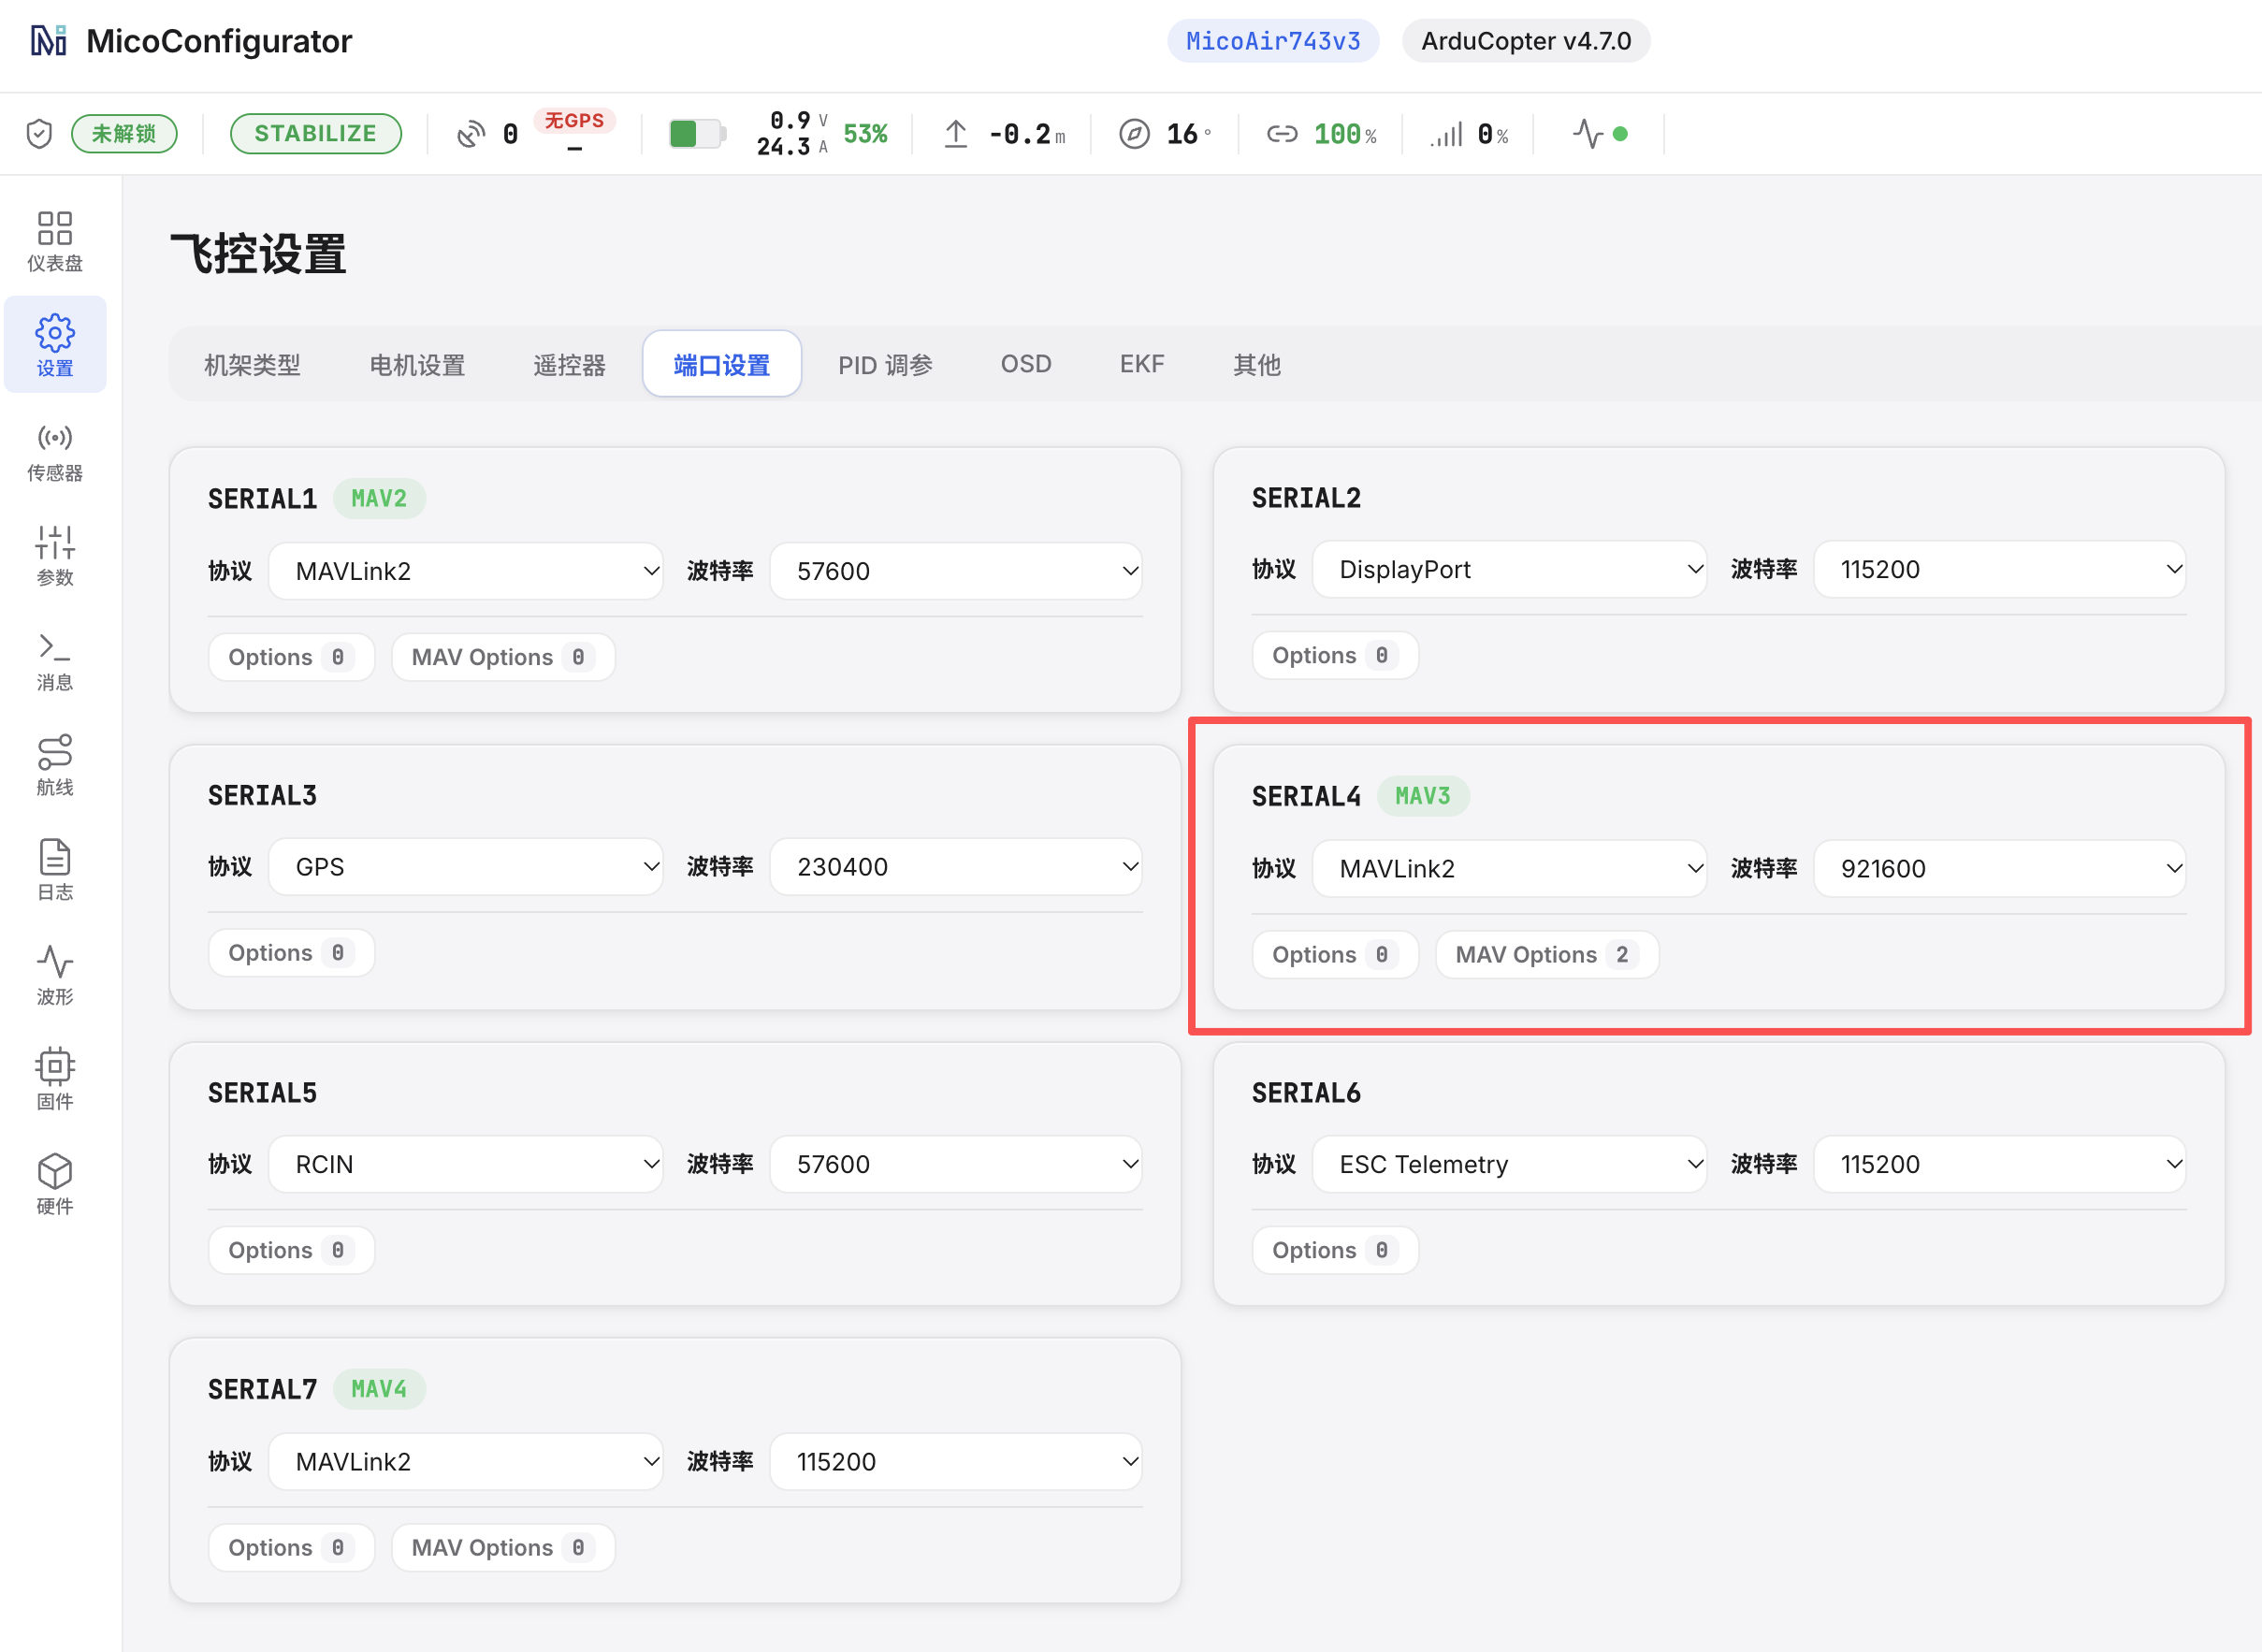
端口配置
SERIALn_BAUD  = 921
SERIALn_OPTIONS   1024 (4.7版本以前)
MAVn_OPTIONS = 2 (4.7版本以后)
SERIALn_PROTOCOL = 2
n取决于MicoVIO实际连接的飞控端口,硬件端口和串口号的映射关系可以查阅飞控手册,也可以在MicoConfigurator的端口设置页面查看。
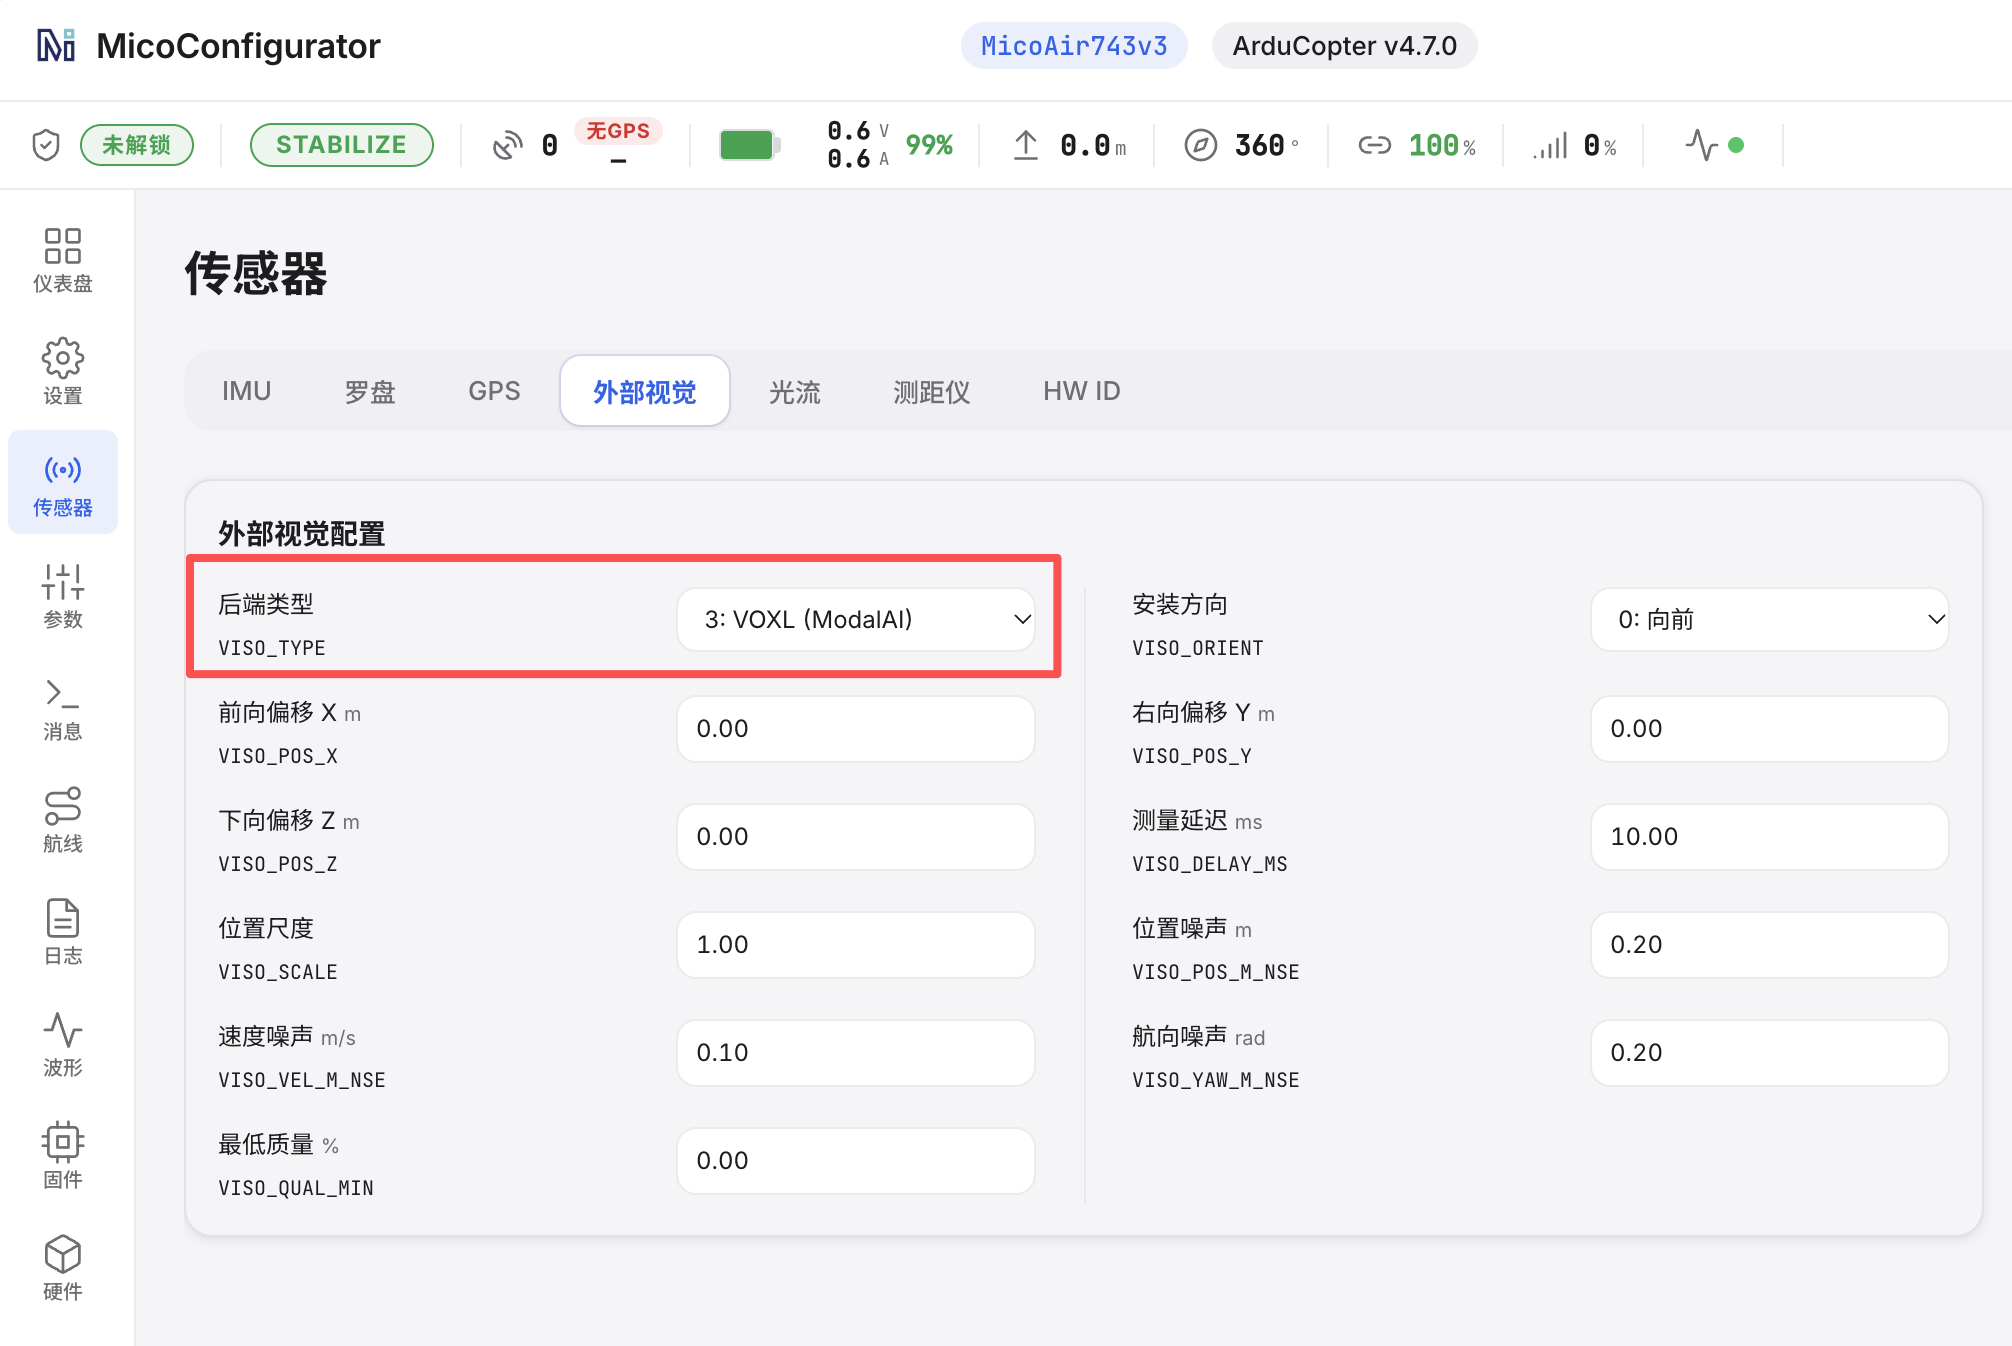
视觉传感器配置
VISO_TYPE = 3
其它全部保持默认,重启飞控后生效
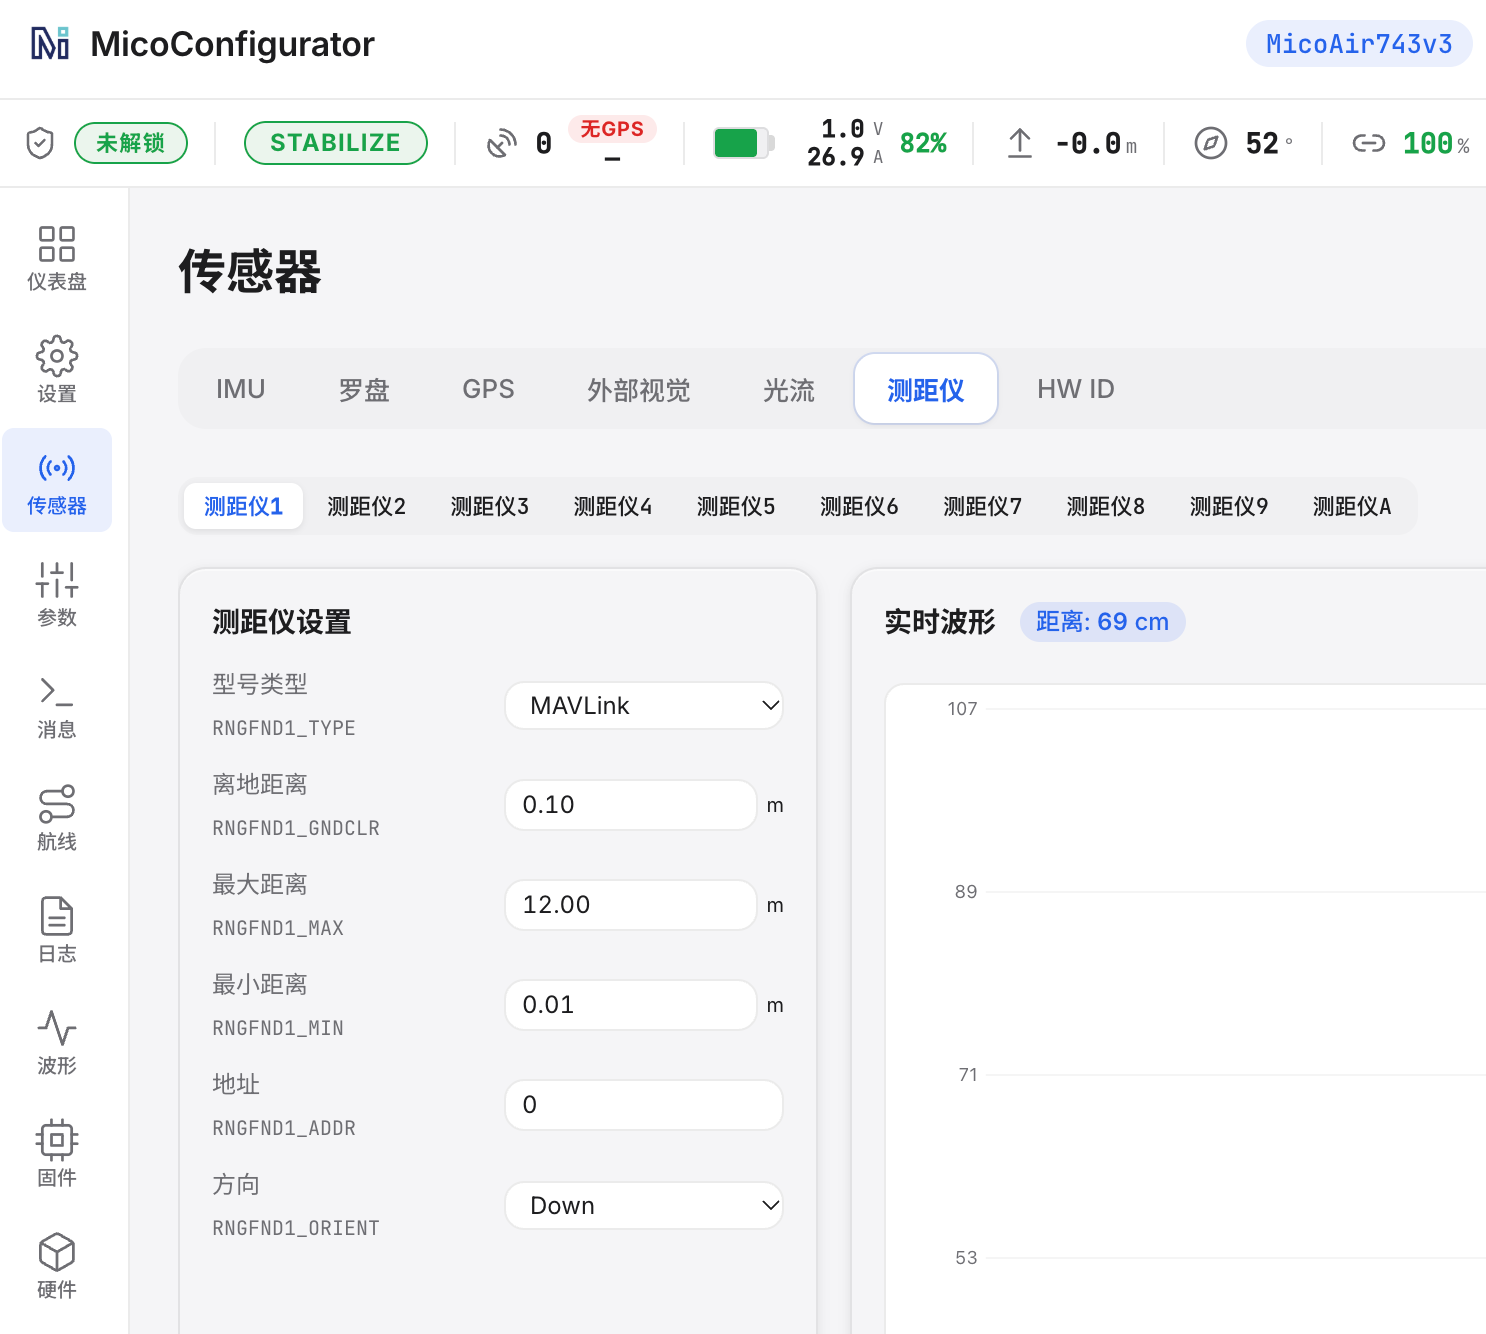
测距仪配置
RNGFND1_TYPE = 10
(n取决于实际连接的物理端口)
重启飞控或者刷新参数;注意4.7.0版本后单位改成了m
RNGFND1_MAX_CM = 1200
RNGFND1_MIN_CM = 1
RNGFND1_ORIENT = 25
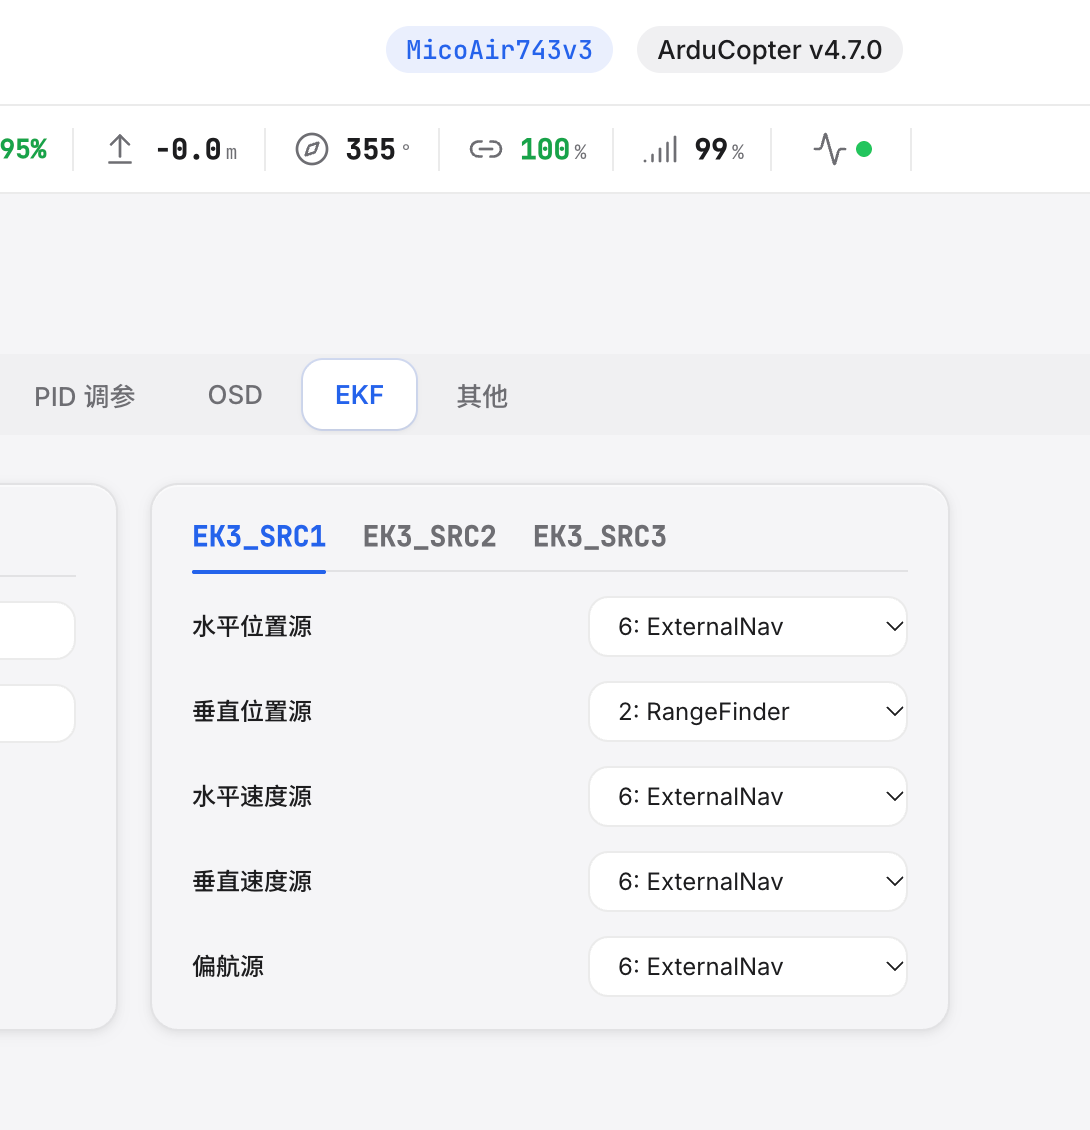
EKF配置
EK3_SRC1_POSXY = 6:ExternalNav
EK3_SRC1_POSZ = 2:RangeFinder
EK3_SRC1_VELXY = 6:ExternalNav
EK3_SRC1_VELZ = 6:ExternalNav
EK3_SRC1_YAW = 6:ExternalNav

EK3_SRC1_YAW 也可以设置成罗盘 1:Compass,但确保此时 VISO_TYPE = 3
PX4
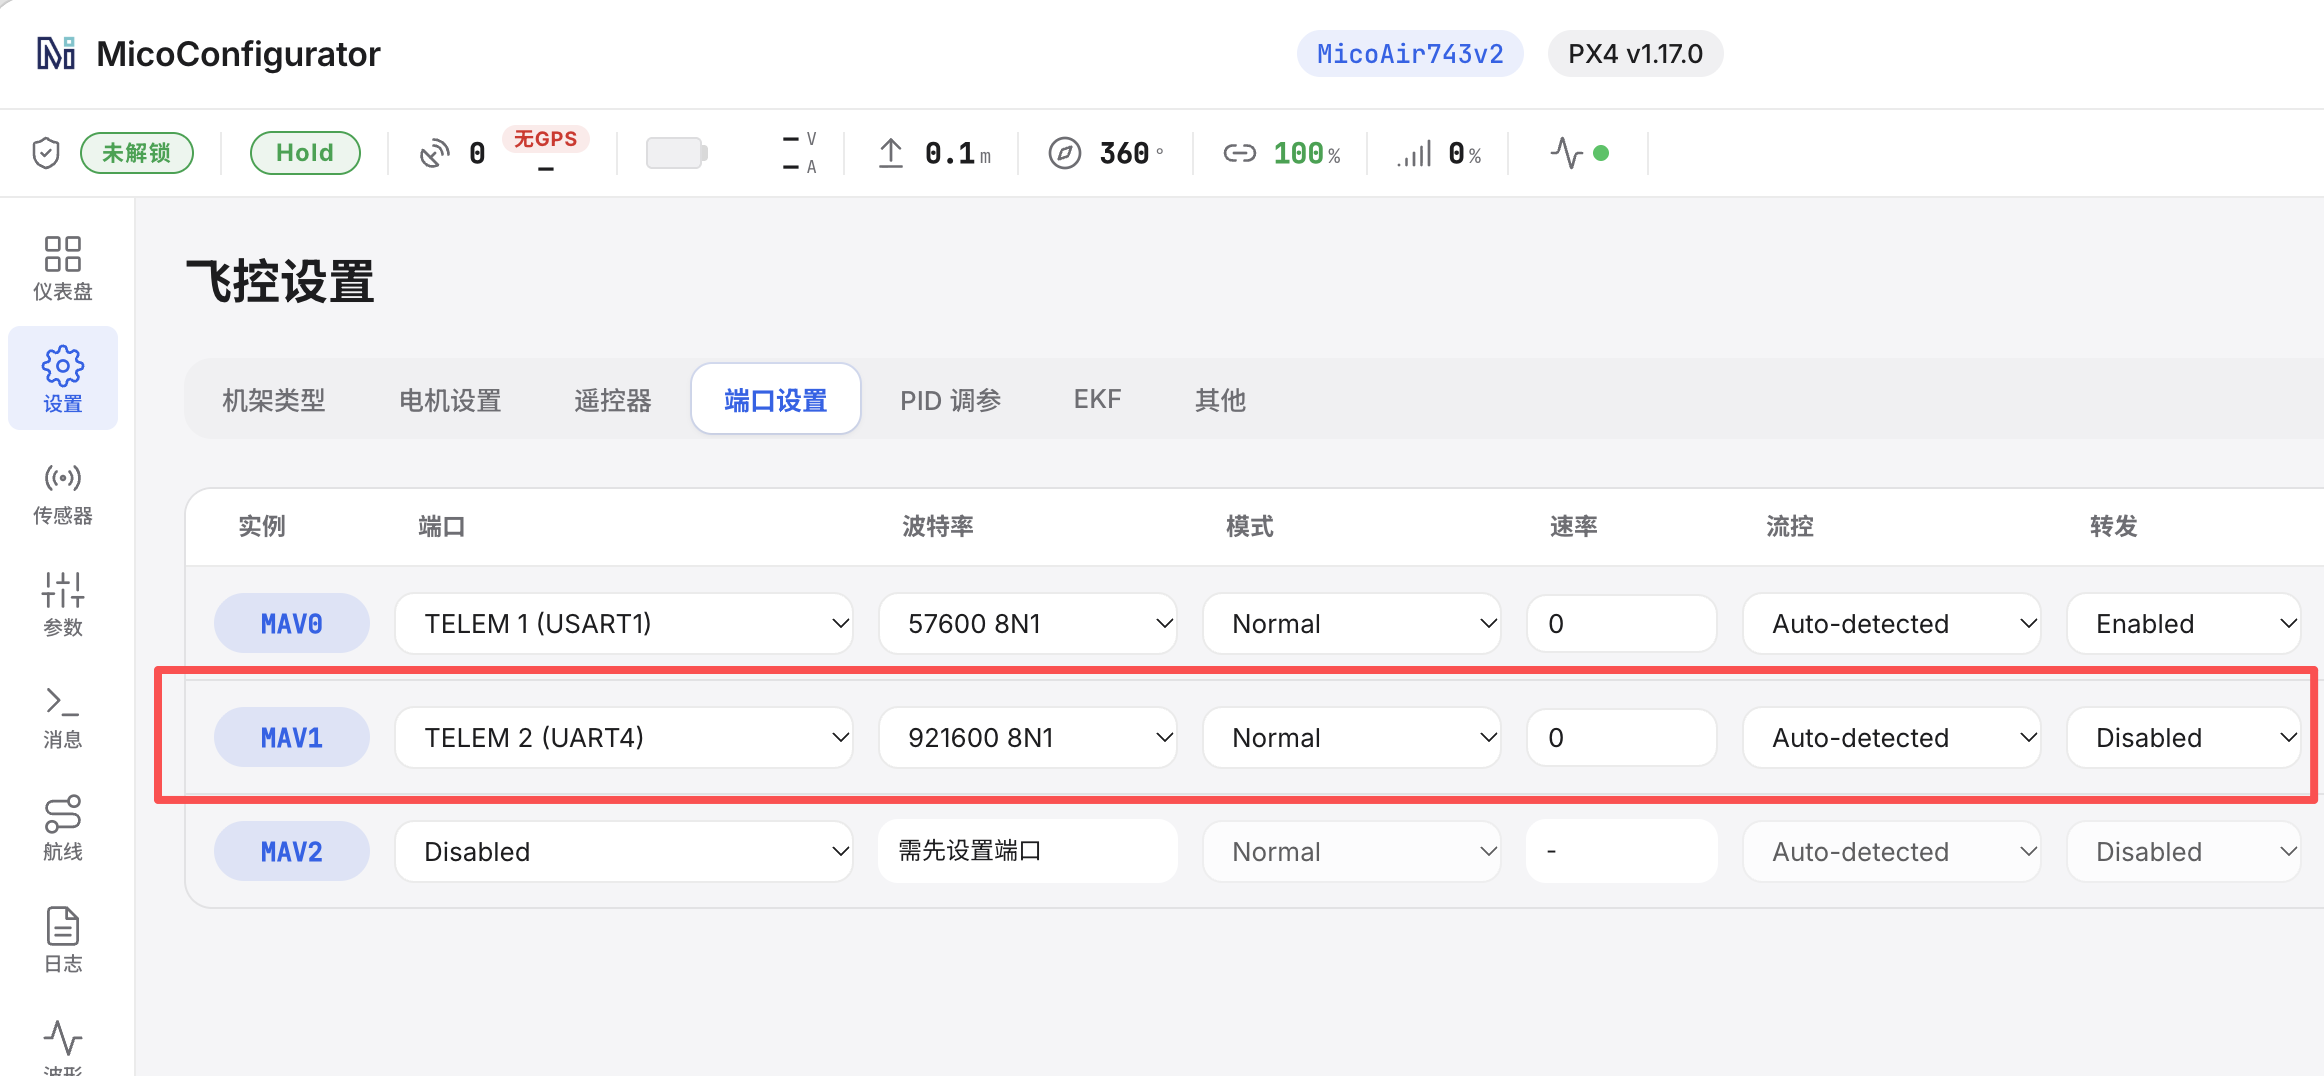
端口配置
MAV_1_CONFIG   TELEM n
重启飞控
MAV_1_MODE = Onboard
MAV_1_FORWARD = Disabled
SER_TELn_BAUD   921600 8N1
n取决于MicoVIO实际连接的飞控端口,硬件端口和串口号的映射关系可以查阅飞控手册,也可以在MicoConfigurator的端口设置页面查看。
EKF配置
EKF2_EV_CTRL = 9
EKF2_HGT_REF = 2: Range sensor